专注高性能计算领域资讯
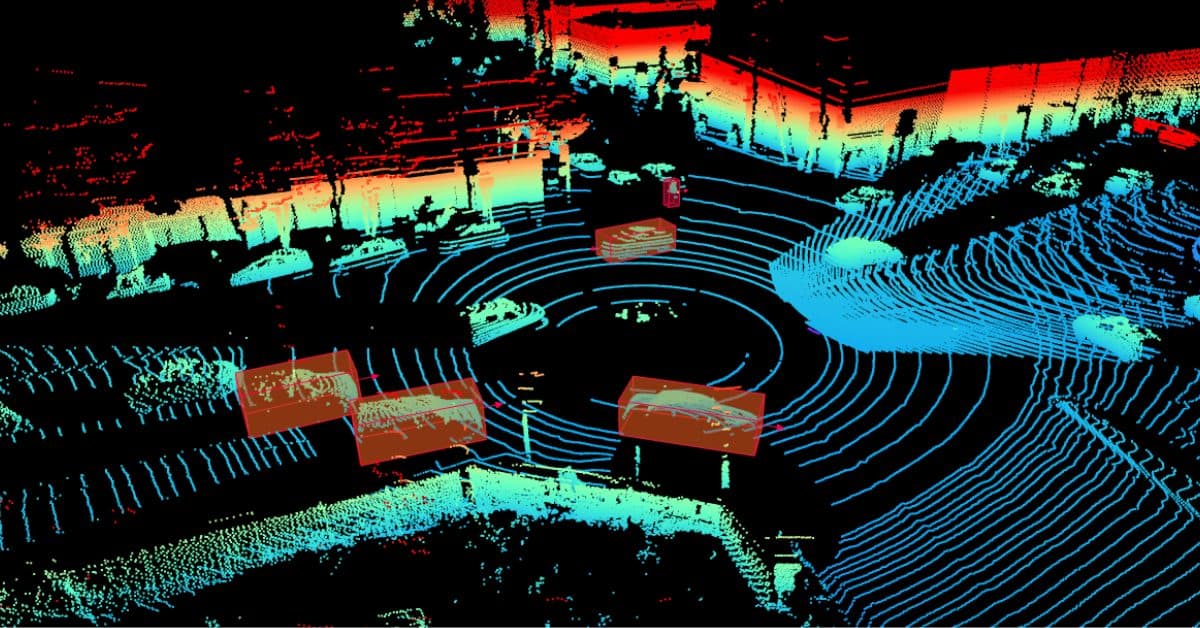
V2X协同感知是L4自动驾驶的进阶形态,路侧单元(RSU)和车端激光雷达点云融合一套ROS/Autoware栈就能跑通单车demo。可真实部署一上手就卡——多车多雷达点云时间同步开销、大场景拼接显存爆炸、融合推理端到端延迟超标。更头疼的是,路侧点云布局、感知算法权重、交通流数据全是项目核心资产,数据涉密不敢传云端API,PCL/ROS的TF变换报错、CUDA OOM、消息队列积压只能自己硬啃节点日 […]
2024年全国大学生交通运输科技大赛上,哈尔滨工业大学一支学生团队的作品《基于自主感知导航的空地协同搜救系统》拿了一等奖。这套系统由自主无人机和自主搜救车组成,无人机负责高空侦察,搜救车负责地面执行,两者之间需要实时交换感知数据、协同路径规划。评委会给出的评语里有一条很具体:空地协同的核心难点不在单平台智能,而在多平台之间的信息同步与决策一致性。 这句话放到车路协同领域,同样成立。一年后,哈工大交 […]
精选行业动态 + 全网热点,不遗漏关键信息