专注高性能计算领域资讯
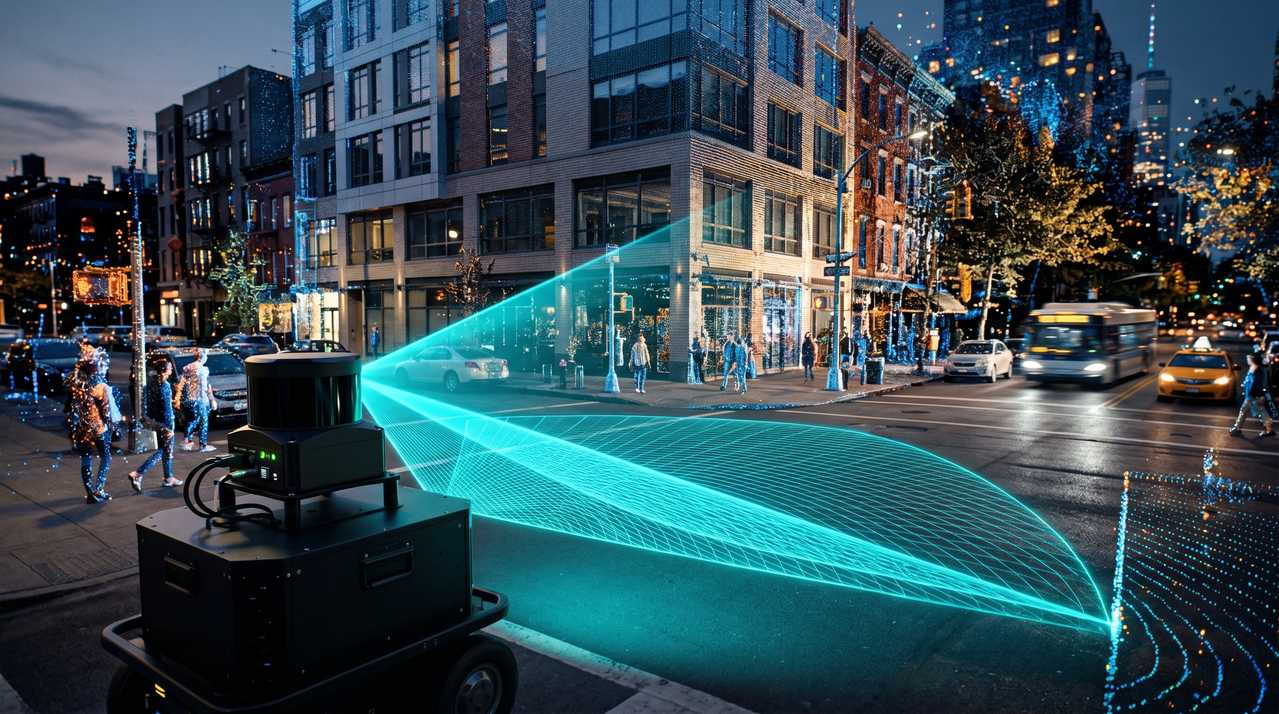
三种眼睛,同一幅图景 2024年初,一篇刊发于《雷达学报》的研究论文引起了自动驾驶领域研究者的注意。作者团队来自北京理工大学信息与电子学院、计算机学院以及西北工业大学,他们提出了一套新的多模态协同感知方法——把激光雷达的三维点云和相机的高清图像,在同一场景下进行融合,目标检测结果比单用激光雷达提升了近10个百分点,比单用摄像头更是翻了一番有余(DOI:10.12000/JR23184)。 这组数字 […]
做过自动驾驶多模态感知的工程师都懂,BEVFusion跑端到端训练最崩溃的不是mAP上不去,而是相机分支的6路高分辨率图像经过View Transformer投影到BEV网格后,与LiDAR点云体素化特征一拼接,显存直接溢出,或者点云对齐阶段CPU内存吃满导致数据加载线程卡死,GPU空等利用率归零。去年春末,一个做城区NOA感知算法的团队找到我们,离模型交付只剩五天。他们的BEVFusion改进模 […]
每给感知系统增加一种传感器,算力消耗不是简单加一,而是翻倍的开始。很多课题组在立项时算清了传感器采购账,却在工作站预算上留了致命缺口。等算法跑起来才发现,融合六路数据的机器比融合两路数据的机器贵三倍,价格差异并非厂商溢价,而是跨模态注意力机制的计算成本。 一、传感器越多,系统越脆弱? 2022年北京冬奥会期间,央视新闻联播报道过一台会打冰壶的机器人。它来自哈尔滨工业大学模式识别与智能系统研究中心, […]
激光雷达信号处理领域,点云数据的体量、后脉冲噪声的复杂度、深度学习去噪模型的显存胃口,这三样东西叠加在一起,足以让任何一台配置不足的工作站在深夜崩溃。 一、3.9km外场实验与它的数据遗产 2016年,哈尔滨工业大学航天学院激光空间信息全国重点实验室做了一件国内领先的事:基于自研的32×32面阵InGaAs GM-APD探测器,搭建了一套1570nm波段的激光主动成像实验平台。在单脉冲能量2mJ、 […]
一、从8万美元一个到200美元一个,这十年发生了啥 2016年,硅谷一个做自动驾驶的创业公司想买激光雷达,询价后差点当场去世——Velodyne的64线机械式激光雷达,一个卖8万美元。那会儿这东西是妥妥的航天级奢侈品,只有Google的无人车和少数几个财大气粗的科研团队用得起。 2025年,禾赛科技的ATX激光雷达批量出货价格已经压到了200美元以下。不是边角料,是正经八百的车规级产品。而且不是卖 […]
一、从一辆能在雨雾天”看清”路的车说起 2025年5月,理想L6智能焕新版上市。这款车搭载了一个叫禾赛ATL全天候激光雷达的新玩意儿——说白了,就是让激光雷达在暴雨、浓雾、烟尘这些恶劣天气下也能正常工作。传统激光雷达遇到雨雾天基本就”瞎了”,因为雨滴和雾粒会产生大量杂散反射,把真正的目标淹没在噪声里。ATL方案通过波形分析和多帧滤波,把有效探测距离在 […]
精选行业动态 + 全网热点,不遗漏关键信息