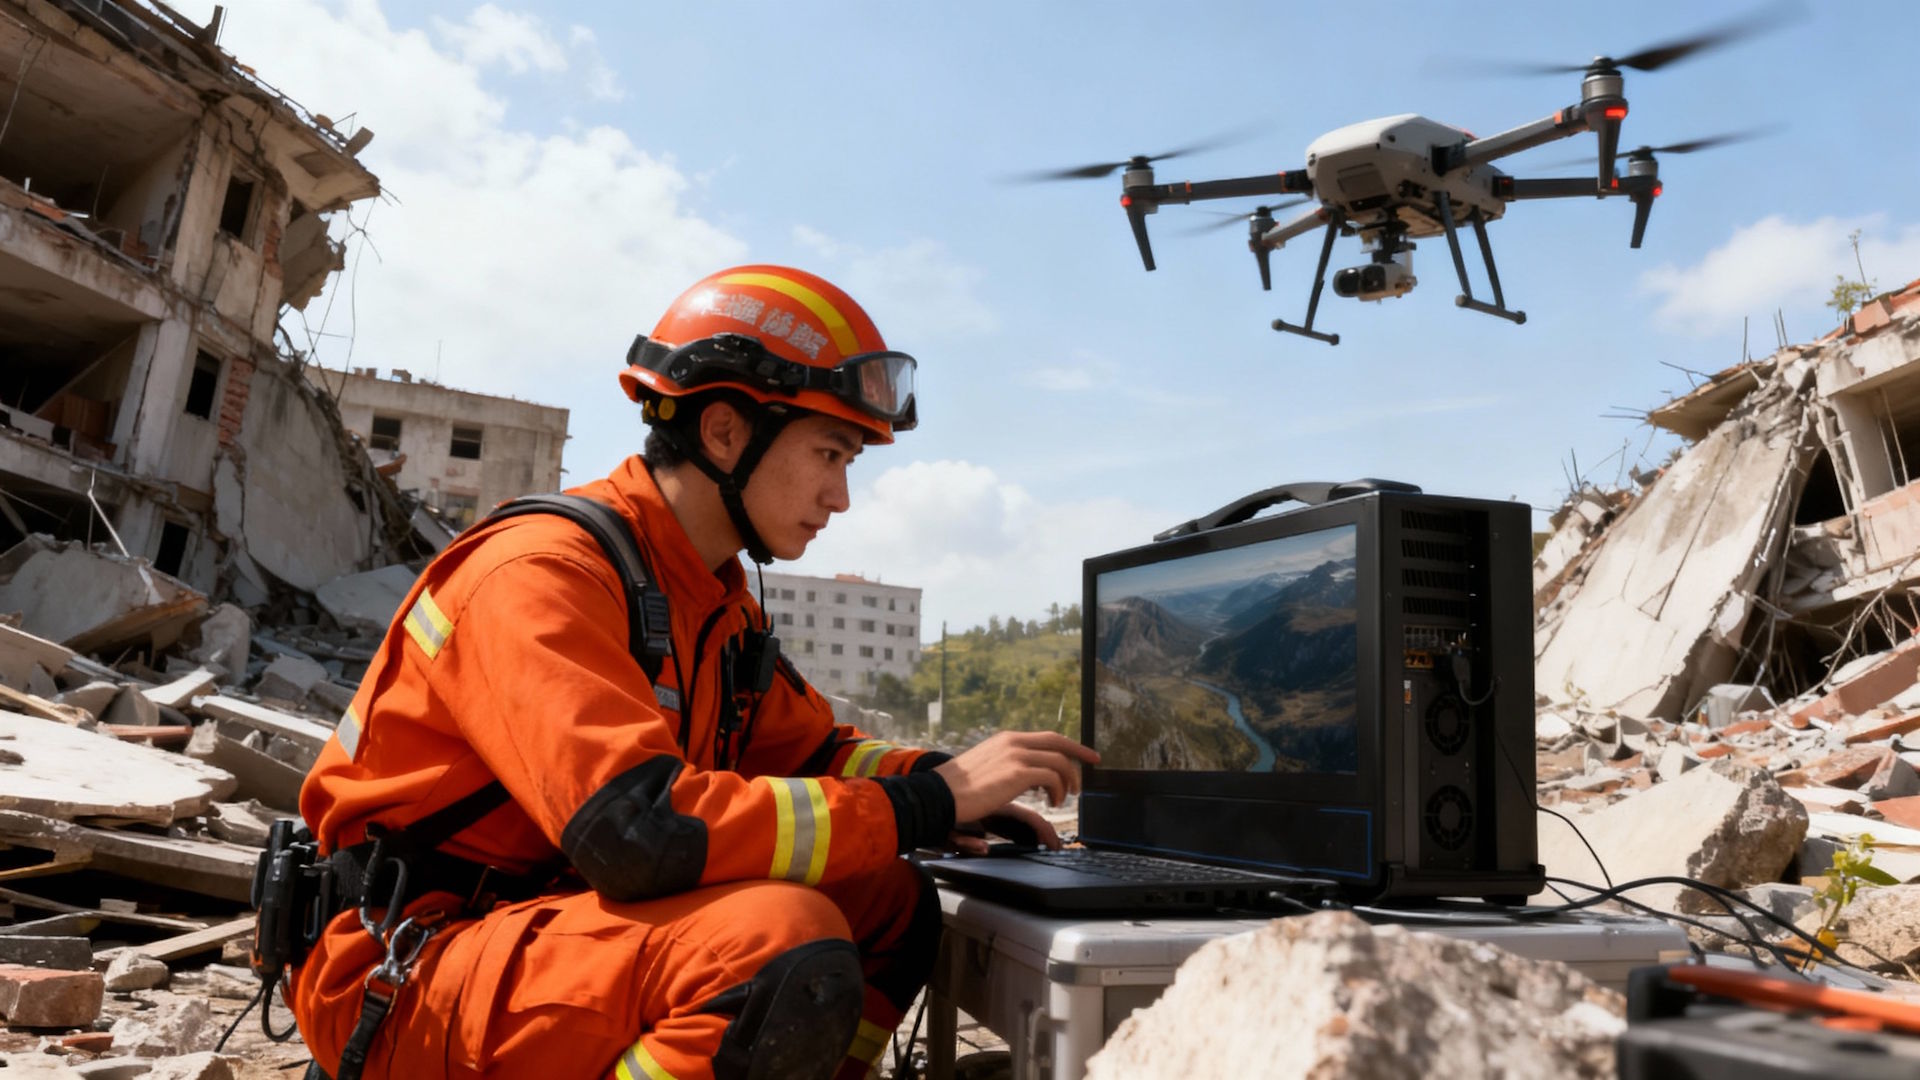
一、现场作业的算力困境
在文物古建的数字化保护现场,工程师常面临这样的窘境:激光雷达扫描获取的数十亿点云数据,在传统笔记本上需要漫长的预处理;当无人机航测团队完成山区地质灾害勘查后,往往要将数TB原始影像带回实验室,经过数日夜的离线计算才能生成三维模型。这种”采集在现场,处理在后方”的模式,不仅拉长了项目周期,更错失了现场验证数据质量、即时调整采集策略的关键窗口。
核心矛盾在于:三维激光扫描与摄影测量建模属于典型的计算密集型任务。以高分辨率点云配准为例,单站扫描数据量可达8-16GB,多站拼接时的ICP(迭代最近点)算法需要浮点运算能力达到TFLOPS级别;而影像三维重建(SfM/MVS流程)对GPU显存和并行计算的要求更为苛刻,传统移动设备往往在面对千万级像元影像时便已捉襟见肘。
如何在保持设备便携性的前提下,将服务器级的异构计算能力部署到野外现场,成为工程界亟待解决的技术命题。
二、技术背景:现场级三维重建的算力图谱
现代三维扫描技术已形成多源融合的数据采集体系:
激光扫描(LiDAR)通过TOF(飞行时间)或相位法获取亚毫米级精度的点云数据,单站扫描点数通常介于1亿至3亿之间,数据吞吐量达500MB/s以上;
摄影测量利用倾斜摄影或近景摄影,通过空三加密与密集匹配生成实景三维模型,影像分辨率从4K到8K不等,纹理贴图数据量常突破百GB量级;
移动测量系统(MMS)则集成了GNSS/INS定位、全景相机与激光扫描,每秒产生超过1GB的原始数据流。
这些数据的后处理流程——包括点云去噪、多站配准、网格化重建、纹理映射与LOD(细节层次)优化——对计算架构提出了三重挑战:
- 内存墙:十亿级点云或千万级三角网的驻留需要数百GB内存支持;
- 计算墙:Bundle Adjustment(光束法平差)与Poisson表面重建属于典型的非线性优化问题,需要多核CPU与GPU的协同加速;
- IO墙:高速NVMe存储与多路PCIe通道是保障数据实时调用的基础。
传统解决方案依赖工作站集群或服务器机房,但这与现场作业的机动性需求相悖。便携式图形工作站的技术突破,正在重构这一工作范式。
三、移动超算平台的技术架构
针对现场三维建模的严苛环境(温差-20°C至50°C、震动、粉尘),现代便携式图形工作站采用了异构超算架构。基于当前主流技术规格,可按应用场景划分为三个配置梯度:
基础级:双GPU移动方案
采用单颗高性能处理器(如14代酷睿或锐龙9000系列超频处理器),搭载2块RTX 4090/5090级GPU,配备64GB至128GB DDR5内存。此配置适用于常规文物扫描与中小型建筑测绘,可在现场完成单站数据的实时预览与粗配准,处理千万级点云数据的响应时间控制在分钟级。
专业级:四GPU超算方案
基于单路Xeon可扩展处理器(PA430G采用5代,最大64核;PA450G采用6代,最大80核),配置4块专业级GPU(可选RTX 4090/5090消费级旗舰或RTX 6000 Ada/RTX Pro 6000专业级,两者显存与算力差异显著,需根据模型精度需求选配),系统内存扩展至1TB。该方案支持PCIe 5.0 x16全速互联,能够并行处理多站点云数据的精细配准与大型场景的稠密重建。其17.3英寸真4K显示屏(3840×2160分辨率,500cd/m²亮度)确保在户外强光环境下仍可清晰检视建模细节。
旗舰级:水冷超算平台
针对极端计算负载,采用双路处理器架构(Xeon 5代双路128核,或AMD 9005系列双路384核),搭配A100/H100水冷GPU模块。液冷散热系统在45分贝噪音控制下,可维持GPU在满负荷状态下的持续Boost频率,适用于海量影像的三维重建(如10,000张以上航空影像的实时空三计算)与分子级的点云语义分割。
值得关注的是,这些平台在388mm×458mm×200mm的机箱内实现了2000W至3000W的电源供给能力,整机重量控制在25kg左右,配合拉杆式加固航空箱与双滚轮设计,满足机场托运与野外携行的双重标准。
四、典型应用案例分析
案例一:历史建筑数字化保护工程
在某世界遗产古建的修缮项目中,团队采用地面三维激光扫描结合无人机摄影测量,获取了超过50亿个测点的数据。使用专业级四GPU便携工作站(PA450G配置),现场工程师在采集当天即完成了以下处理流程:
- 数据预处理:原始点云滤波与去噪,处理速度达到每秒200万点,较传统笔记本提升约15倍;
- 多站配准:利用4块GPU并行计算,20站扫描数据的全局配准时间从传统方案的8小时压缩至45分钟;
- 实景融合:将点云与4K影像进行纹理映射,生成带色彩信息的LOD3级三维模型,现场即可验证扫描盲区。
通过17.3英寸4K屏的8bit色深显示,技术人员能够识别出0.5mm级精度的墙面裂缝,确保修缮方案的现场定稿。
案例二:工业设施逆向工程
对于大型石化装置的数字孪生构建,传统方式需停产将设备运至测绘车间。采用旗舰级双路水冷便携工作站(PMax660G,384核心+2GPU),团队实现了现场环境下的逆向工程:
- 实时点云处理:在采集过程中同步进行点云配准与噪声剔除,利用1TB内存驻留完整装置的点云数据(约120GB),避免了分段处理的数据接缝问题;
- 曲面重建:对复杂管阀件进行NURBS曲面拟合,单帧网格划分计算耗时从工控机的3小时降至20分钟;
- 数据安全:原始数据无需外移至公共云计算平台,在现场完成加密存储,满足工业保密要求。
案例三:灾害应急测绘
在地震后的滑坡监测现场,测绘团队面临无市电、宽温(-10°C至40°C)的恶劣环境。入门级双GPU方案涵盖PX350G(14/15代酷睿平台)与PR350G(锐龙9000平台)展现出优异的适应性:
- 快速响应:从开箱到就绪耗时小于5分钟,2000W电源支持现场发电机供电;
- 无人机航测处理:对1000张倾斜摄影影像(单张42MP)进行SfM计算,空三加密在2小时内完成,为救援指挥部提供了厘米级精度的三维地形;
- 实时分析:基于GPU加速的体积计算,快速估算滑坡土方量(约12,000m³),精度偏差小于3%。
五、性能数据与工程价值分析
从技术参数分析,便携式工作站的现场处理能力呈现以下量化特征:
算力密度:以单精度浮点性能计,四GPU配置可提供超过80 TFLOPS的计算能力,相当于中型服务器机房的单节点性能,而功耗控制在2000W以内,满足野外移动电源的供电上限。
内存带宽:专业级平台(PA450G等)配备DDR5-6400 RDIMM,8通道架构可提供超过400GB/s的理论内存带宽;旗舰级双路平台(如PMax660G)通过16/24通道设计,带宽可达800GB/s以上,有效降低十亿级点云数据的内存访问延迟。,对于需要频繁随机访问的八叉树点云数据结构,可有效降低缓存未命中率,提升算法效率约40%。
存储吞吐:双路NVMe SSD阵列可实现14GB/s的连续读取速度,确保10亿级点云数据的秒级加载,较传统机械硬盘方案提升两个数量级。
环境适应性:0°C至50°C的操作温度范围与-20°C至60°C的存储温度规格,配合水冷系统的低噪音特性(<45dB),使其能够在博物馆展厅、工厂车间、野外帐篷等多种场景下稳定运行。
这些技术指标直接转化为工程效益:在大型基建项目的地形测绘中,现场即时建模能力可将外业返工率从15%降低至3%以下;在影视虚拟制片现场,实时点云处理支持LED背景墙的即时校正,将后期制作周期缩短30%。
六、结语
便携式图形工作站代表了高性能计算向现场端迁移的技术趋势。它并非简单地将台式机硬件压缩进手提箱,而是在热设计功耗(TDP)、PCIe拓扑结构、散热系统与机械可靠性之间进行深度工程优化。
对于三维扫描与建模领域,这意味着数据采集与数据处理的时间边界被显著压缩,工程师可以在数据质量最佳的现场即时验证、迭代与决策。随着GPU算力遵循摩尔定律持续演进,以及液冷散热技术在便携平台的成熟,我们有理由期待,未来在现场实时构建城市级实景三维模型将成为行业标配,而不再受限于机房的物理边界。
这种”算力随行”的技术范式,正在重新定义数字孪生时代的工程作业模式。